


Jaka jest przyczyna błędu okrągłości w centrum obróbczym? Jak dostosować?
W odpowiedzi na częste występowanie części przekraczających tolerancję na skutek błędów okrągłości w procesie obróbki na centrach obróbczych, w celu uniknięcia takich problemów analizowane są przyczyny występowania błędów okrągłości oraz sposoby eliminacji takich problemów w rzeczywistej obróbce obrabiarek, aby zapewnić omówiono wymagania dotyczące dokładności obróbki części.
Błąd okrągłości odnosi się do zmiany rzeczywistego koła mierzonego obiektu w tym samym przekroju poprzecznym obracającego się korpusu w porównaniu z kołem idealnym. Podczas długotrwałego użytkowania obrabiarek CNC śruby kulowe, szyny prowadzące i łożyska mogą ulec pewnemu zużyciu. Jednocześnie czynniki takie jak niewłaściwa konserwacja, brak smarowania i duże nacięcia narzędzi mogą nasilać zużycie elementów mechanicznych, prowadząc do przyspieszonego pogorszenia dokładności geometrycznej sprzętu CNC. Wszystkie te czynniki powodują błędy okrągłości. Niestabilna reakcja dynamiczna i niedoskonała optymalizacja serwomechanizmu systemów CNC mogą również wpływać na błąd okrągłości obrabiarek CNC.
Ogólnie rzecz biorąc, w praktycznym zastosowaniu obrabiarek wykrywanie błędów okrągłości sprzętu do obróbki można przeprowadzić za pomocą testera kulek i prętów lub wbudowanej w sprzęt funkcji testowania okrągłości. Funkcja testowania okrągłości systemu CNC Siemens 840Dsl może symulować obróbkę za pomocą programów CNC bez konieczności próbnego cięcia części. Dzięki dużej mocy obliczeniowej i funkcji sprzężenia zwrotnego położenia systemu CNC można zmierzyć rzeczywiste i teoretyczne błędy okrągłości obrabiarki. Analizując różne grafiki uzyskane z testów okrągłości, można określić przyczyny różnych błędów i metody korygowania takich błędów. Do głównych przyczyn błędów okrągłości zalicza się zazwyczaj duży luz wsteczny osi interpolacji, skoki wsteczne, niedopasowanie serwomechanizmu, dwie osie interpolacji nieprostopadłe oraz wibracje obrabiarki. Biorąc za przykład system CNC Siemens 840Dsl, wyjaśnione zostaną następujące kwestie.
jeden
Błąd luzu wstecznego
Błąd luzu wstecznego obrabiarki odnosi się do luzu wstecznego wału obrabiarki, który zwykle odzwierciedla się w kącie linii śrubowej śruby w systemie CNC z półzamkniętą pętlą. Chociaż silnik napędowy napędza śrubę do tyłu pod pewnym kątem, stół warsztatowy nadal musi poczekać, aż luz między śrubą a nakrętką zostanie wyeliminowany, zanim będzie mógł się cofnąć. Luz ten jest luzem wstecznym wału obrabiarki, który zwykle odzwierciedla się w kącie linii śrubowej śruby. Różnica między wartością zadaną a rzeczywistą wielkością ruchu, gdy oś znajduje się w ruchu wstecznym, jest wartością błędu luzu wstecznego śruby oś.
(1) Wpływ luzu wstecznego na błąd okrągłości może wpływać na dokładność pozycjonowania i powtarzalną dokładność pozycjonowania obrabiarki, zmniejszać dokładność obróbki obrabiarek CNC i powodować błąd okrągłości podczas procesu frezowania w centrum obróbczym. Gdy oś Y znajduje się w ruchu wstecznym, ze względu na obecność luzu wstecznego, spowoduje to opóźnienie osi Y w stosunku do osi X w przypadku ruchu interpolacyjnego, co spowoduje proces frezowania pokazany na rysunku 1.
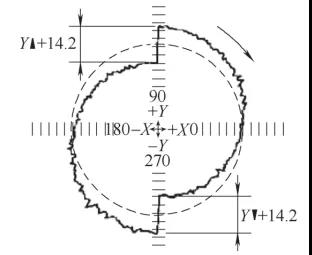 Rysunek 1 Błąd okrągłości spowodowany luzem wstecznym
(2) Pomiar i regulacja luzu wstecznego mają różne czynniki, które wpływają na błąd luzu wstecznego wału obrabiarki. Wszystkie połączenia mechaniczne pomiędzy silnikiem napędowym a częściami ruchomymi będą miały luzy, a przyczyną luzu wstecznego wału obrabiarki jest to, czy połączenie silnika ze śrubą jest luźne, błąd produkcyjny śruby kulowej, czy wstępne dokręcenie śruby jest zbyt mocne lub zbyt luźne oraz czy połączenie pomiędzy nakrętką śruby a częścią ruchomą jest szczelne. W przypadku luzów, których nie można wyeliminować w części mechanicznej, należy skompensować luz wsteczny w systemie CNC.
Jak pokazano na rysunku 2, pomiar luzu wstecznego przeprowadza się poprzez ustalenie położenia za pomocą uchwytu czujnika magnetycznego, dociśnięcie głowicy czujnika zegarowego do ustalonej pozycji na stole roboczym, na którym ma być mierzony wał, zerowanie skali czujnika zegarowego, kontynuacja ruchu wał zasilający w tym samym kierunku na określoną odległość, przesuwając wał w kierunku przeciwnym do położenia wyjściowego, odczytując różnicę A czujnika zegarowego. Średnia wartość uzyskana po 7 pomiarach to błąd luzu wstecznego wału, czyli A=(A1+A2+A3+A4+ A5+A6+A7)/7. Zapisanie zmierzonej i obliczonej wartości A do odpowiedniego parametru osi MD32450 może wyeliminować luz wsteczny tej osi. Kompensując luz wsteczny wału, można skutecznie poprawić dokładność wału podającego, aby zapewnić dokładność ruchu interpolacyjnego i skutecznie poprawić błąd okrągłości.
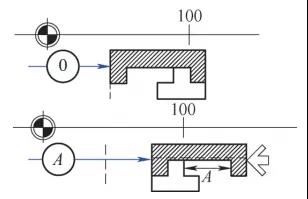 Rysunek 2 Pomiar luzu wstecznego
dwa
Wibracje wału podającego obrabiarki
Wibracje powstające podczas obróbki CNC nie tylko wpływają na dokładność dynamiczną obrabiarki, ale także zmniejszają dokładność konturu obrabianych części, zwiększają wartość chropowatości powierzchni, a nawet wpływają na żywotność narzędzia i obrabiarki, gdy drgania są ciężki : silny. (1) Przyczyny wibracji i ich wpływ na błąd okrągłości w systemach podawania obrabiarek CNC wynikają głównie z trzech powodów: po pierwsze, słabego smarowania pomiędzy ruchomymi częściami, zwiększonego oporu tarcia na ruchomych częściach, co może łatwo powodować pełzanie i wibracje wał zasilający; Po drugie, ogólna sztywność mechanicznego łańcucha przekładni pomiędzy urządzeniem napędowym układu podawania a częściami ruchomymi jest niska; Trzecią kwestią jest to, że w systemach CNC z zamkniętą pętlą oscylacje systemu są spowodowane nadmiernymi ustawieniami wzmocnienia dla pętli położenia, prędkości i prądu, a także nieuzasadnionymi ustawieniami parametrów przyspieszenia. W procesie stosowania obrabiarek CNC przyczyny drgań są zwykle złożone i należy je badać pojedynczo. Jak pokazano na rysunku 3, gdy wał napędowy obrabiarki wibruje, narzędzie i przedmiot obrabiany będą podlegać okresowym skokom, a obrobiona powierzchnia przedmiotu obrabianego będzie losowo wytwarzać paski o tej samej częstotliwości drgań łoża. Ma to wpływ na dokładność konturu i chropowatość powierzchni przedmiotu obrabianego.
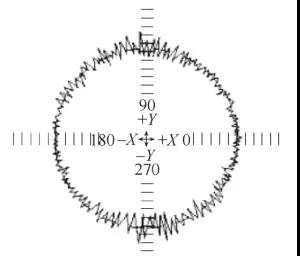 Rysunek 3 Błąd okrągłości spowodowany drganiami osiowymi
(2) Metoda tłumienia drgań wału napędowego w obrabiarkach CNC powoduje zazwyczaj drgania wału maszyny na skutek niedopasowania układów elektromechanicznych. Celem optymalizacji jazdy jest osiągnięcie najlepszego dopasowania układu elektromechanicznego, a tym samym uzyskanie optymalnych i najbardziej stabilnych osiągów dynamicznych. Jak pokazano na rysunku 4, serwonapęd osi obrabiarki zawiera trzy pętle sprzężenia zwrotnego, a mianowicie pętlę położenia, pętlę prędkości i pętlę prądową. Kiedy wał napędowy wibruje, pierwszym krokiem jest sprawdzenie, czy układ mechaniczny ma dobre smarowanie i czy łańcuch napędowy ma wystarczającą sztywność; Po drugie, należy przeprowadzić dalszą optymalizację serwosilnika w oparciu o stan konserwacji mechanicznej. Ręczną optymalizację można przeprowadzić poprzez regulację parametru wzmocnienia pętli położenia MD32200 i parametru wzmocnienia pętli prędkości 1407 do momentu, aż wał serwa przestanie wibrować, a ruch będzie stabilny.
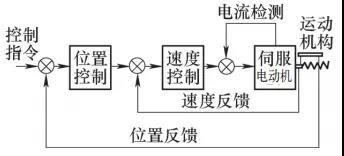 Rysunek 4 Schemat blokowy układu serwo
trzy
Niedopasowanie wzmocnienia serwa osi interpolacji
Odległość pomiędzy każdą osią centrum obróbczego powinna być dokładnie taka sama podczas cyklu wykonywania okręgu. Jeśli proces frezowania zamienia okrąg w elipsę, jak pokazano na rysunku 5, oznacza to, że oś główna wyprzedza oś pomocniczą podczas ruchu interpolacyjnego obu osi. W przypadku obrabiarek, które są użytkowane od wielu lat, pierwszym krokiem jest sprawdzenie konstrukcji mechanicznej wału interpolacyjnego obrabiarki, sprawdzenie, czy przekładnia nie jest poluzowana i czy nie jest ona mocno zużyta. Sprawdź wstępne dokręcenie śruby i łożyska w celu regulacji luzu i skompensuj luz wsteczny. Po wyeliminowaniu powyższych problemów należy ponownie wyregulować wzmocnienie dwóch wałów interpolacyjnych, aby zapewnić spójność parametru przyspieszenia MD32300 i wzmocnienia pierścienia pozycyjnego MD32200 dwóch wałów interpolacyjnych.
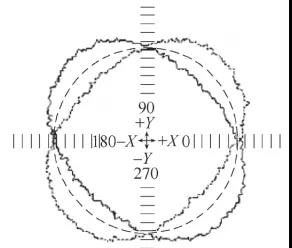 Rysunek 5: Niespójne wzmocnienie powodujące elipsy
cztery
Skok w tył
Skok do tyłu odnosi się do sytuacji, gdy oś obrabiarki porusza się w przeciwnym kierunku, a oś przyspiesza od prędkości ujemnej do prędkości dodatniej. Kiedy prędkość osi przechodzi przez 0, stan siły tarcia zmienia się ze statycznej siły tarcia na dynamiczną siłę tarcia. Wymagana siła jest większa niż w ruchu normalnym, powodując krótkotrwałą lepką przerwę w położeniu nawrotnym na skutek zmiany stanu siły tarcia.
(1) Wpływ błędu skoku wstecznego na błąd okrągłości W procesie frezowania na centrum obróbczym, gdy wał znajduje się poza kwadrantem, zmienia się kierunek prędkości wału, wał rozpoczyna pracę od prędkości zerowej i zmienia się stan siły tarcia odpowiednio, co nieuchronnie skutkuje skokiem do tyłu. Kiedy jedna z dwóch osi interpolacji osiągnie swoją wartość maksymalną, podczas gdy prędkość drugiej osi wynosi 0, nastąpi krótki okres stagnacji, co spowoduje błędy konturu. Jak pokazano na rysunku 6, okrąg ma cztery ostre rogi w ćwiartce, co jest błędem skoku do tyłu spowodowanym tarciem statycznym.
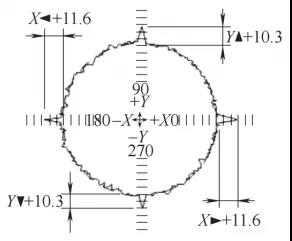 Rysunek 6 Błąd okrągłości spowodowany błędem skoku do tyłu
(2) Metoda regulacji skoku do tyłu wynika głównie ze zmiany stanu tarcia. Dlatego w przypadku wystąpienia skoku wstecznego do wału interpolacyjnego należy dodać kompensację tarcia. W systemie CNC firmy Siemens kompensacja tarcia jest określana przez wartość kompensacji tarcia MD32520 i stałą czasową kompensacji tarcia MD32540.
For the adjustment of reverse jump, first set MD32500=1 (effective friction compensation), and then adjust the friction compensation value MD32520 and friction compensation time constant MD32540 corresponding to the jump axis. The size of the two parameter values can be adjusted according to Figure 7, and the impact on the quadrant point can be eliminated until the sharp point is crossed. It should be noted that the compensation value set should not be too large. When MD32520>150mm/min and MD32540>0.015s, należy najpierw sprawdzić, czy przekładnia mechaniczna jest dobra, czy wzmocnienie pętli prędkości i czas całkowania są rozsądne. Nadmierna kompensacja tarcia statycznego może mieć negatywny wpływ na jakość powierzchni.
 Rysunek 7 Odniesienie do kompensacji tarcia
pięć
epilog
Obrabiarki CNC stanowią kompletną organiczną całość, a sterowanie układami mechanicznymi, elektrycznymi i hydraulicznymi jest ze sobą powiązane i wzajemnie na siebie wpływa. Dlatego podczas analizowania i rozwiązywania czynników wpływających na błąd okrągłości powinna istnieć ogólna koncepcja i doświadczenie, a także należy przeprowadzić wiele aspektów wykrywania, analizy i diagnozy, aż do zidentyfikowania pierwotnej przyczyny usterki.


